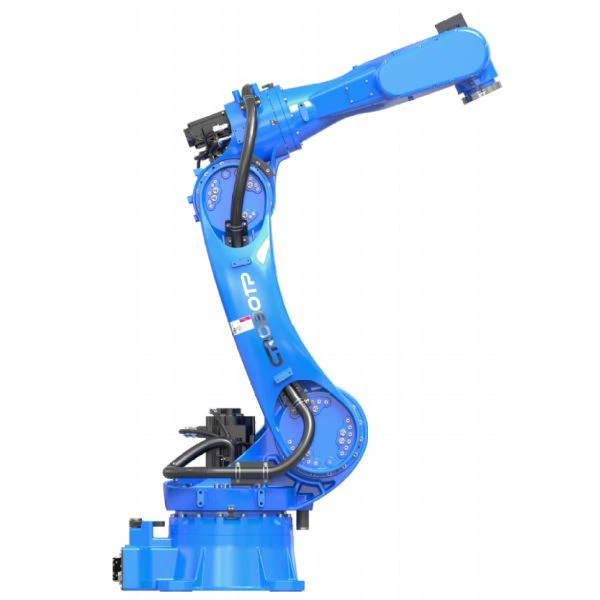
Descripción general del producto
El CRP-RS07-10Z40H es un robot SCARA de 4 ejes diseñado para manipular, clasificar, cargar y descargar, dispensar, tampografía y soldadura de estaño. Con una distancia de alcance máxima de 700 mm, una carga útil nominal de 5 kg y una carga útil máxima de 10 kg, está diseñado para estaciones de trabajo automatizadas que requieren movimiento horizontal y operación de eje vertical.
Su cuerpo de robot de 37 kg y su gabinete eléctrico G12 permiten la integración en sistemas de producción adecuados.
Características clave
Distancia de alcance máxima de 700 mm
Proporciona un rango de trabajo definido para tareas de recogida y colocación y automatización de estaciones de trabajo.
Carga útil nominal de 5 kg, carga útil máxima de 10 kg
Ofrece una carga útil nominal de 5 kg y una carga útil máxima de 10 kg para aplicaciones con diferentes requisitos de manipulación. La selección de la carga útil debe tener en cuenta la pieza de trabajo y las herramientas del extremo del brazo.
Tiempo de ciclo estándar de 0,48 s
El tiempo de ciclo estándar especificado es de 0,48 segundos. El tiempo de ciclo real depende de la trayectoria del movimiento, la distancia recorrida, la carga útil y la secuencia del proceso.
Gabinete eléctrico G12 e interfaz de 15 pines
El gabinete eléctrico G12 y la interfaz del circuito de 15 pines brindan información clave para la planificación del sistema de control y la integración de equipos.
Dimensión externa

|
Modelo |
CRP-RS07-10Z40H |
|
A= |
325mm |
Diagrama de rango de movimiento

|
Nombre/Modelo |
CRP-RS07-10Z40H |
|
B Máximo rango de movimiento seguro |
770mm |
|
C Rango de movimiento efectivo |
700mm |
|
D Radio de movimiento de la parte superior del brazo |
325mm |
|
E Tamaño máximo de matriz cuadrada |
550-750 mm |
|
F Tamaño de matriz rectangular grande |
400-460 mm |
|
G Distancia segura desde la base |
180mm |
Escenarios de aplicación
- Manejo:Transfiere piezas de trabajo entre dispositivos, máquinas o estaciones de producción.
- Clasificación:Mueve piezas a posiciones designadas dentro de un proceso de clasificación automatizado.
- Carga y Descarga:Carga o descarga piezas de trabajo en máquinas y accesorios compatibles.
- Dispensación:Mueve las herramientas de dispensación a lo largo de una ruta de proceso definida.
- Tampografía:Transfiere piezas entre posiciones de carga, impresión y descarga.
- Soldadura de estaño:Maneja piezas o posiciona herramientas compatibles en flujos de trabajo de soldadura de estaño.
Especificaciones técnicas
Especificaciones básicas
|
Parámetro |
Especificación |
|
Modelo |
CRP-RS07-10Z40H |
|
Tipo de robot |
Articulaciones horizontales de 4 ejes |
|
Modo de instalación |
instalación de encimera |
|
Peso corporal del robot |
37kg |
|
Distancia máxima de alcance |
700mm |
|
Tiempo de ciclo estándar |
0.48s |
|
Configuración del gabinete eléctrico |
G12 |
Rendimiento de movimiento y posicionamiento
|
Parámetro |
Especificación |
|
Precisión de posicionamiento repetido: J1–J2 |
±0,025 mm |
|
Precisión de posicionamiento repetido – J3 |
±0,01 mm |
|
Precisión de posicionamiento repetido – J4 |
±0,01 grados |
|
Recorrido máximo – J1 |
±142 grados |
|
Recorrido máximo – J2 |
±160 grados |
|
Recorrido máximo – J3 |
300/400 mm |
|
Recorrido máximo – J4 |
±360 grados |
|
Velocidad máxima: J1–J2 |
10.500 mm/s |
|
Velocidad máxima – J3 |
1.100 mm/s |
|
Velocidad máxima – J4 |
2.600 grados/s |
|
J3 Presión descendente |
220N |
Carga útil, inercia y potencia del motor
|
Parámetro |
Especificación |
|
Carga útil nominal |
5kg |
|
Carga útil máxima |
10kg |
|
Momento de inercia permitido J4: nominal |
0,02kg·m² |
|
J4 Momento de inercia permitido – Máximo |
0,25kg·m² |
|
Potencia del motor J1 |
0.75kW |
|
Potencia del motor J2 |
0.5kW |
|
Potencia del motor J3 |
0.2kW |
|
Potencia del motor J4 |
0.2kW |
Interfaz y entorno operativo
|
Parámetro |
Especificación |
|
Interfaz de circuito |
15 pines |
|
Especificaciones de la línea de conexión |
Φ6 mm × 2; ø8mm × 2 |
|
Valor de presión adicional enumerado en las especificaciones originales |
0.59MPa |
|
Temperatura ambiente |
Tipo estándar: 0–40 grados |
|
Entorno de instalación |
Mantener alejado de líquidos o gases inflamables o corrosivos y de fuentes de interferencias eléctricas. |
|
Restablecimiento del punto de inicio |
No requerido, según la especificación original. |
Opciones de personalización
CRP ofrece opciones de personalización en toda su gama de robots. Para el CRP-RS07-10Z40H, las discusiones del proyecto pueden cubrir los siguientes requisitos, sujeto a la compatibilidad del modelo:
- Enrutamiento de cables:Longitud del cable externo según el diseño del equipo y las necesidades de instalación.
- Enseñar colgantes y etiquetas:Requisitos de tipo colgante, longitud de cable y etiqueta de interfaz.
- Apariencia del robot:Requisitos de color para proyectos con equipos específicos o estándares de apariencia de línea de producción.
- Otras opciones:Capacidad del transformador y otros requisitos, sujetos a disponibilidad del modelo.
Proporcione sus requisitos para verificar qué opciones están disponibles para este modelo.
Desarrollo de nuevos robots
Para aplicaciones que requieren un nuevo diseño de robot, comparta los requisitos operativos clave para ayudar a CRP a evaluar el proyecto:
- Pieza de trabajo y herramientas:Dimensiones de la pieza, peso total de manipulación y herramientas del extremo del brazo.
- Tiempo de movimiento y ciclo:Posiciones de recogida y colocación, distancias de viaje y tiempo de ciclo objetivo.
- Diseño de la estación de trabajo:Aberturas de la máquina, posiciones de los accesorios y espacio de instalación disponible.
- Integración del sistema:E/S requeridas, interfaces de comunicación y conexiones a equipos periféricos.
Estos detalles ayudan a definir los requisitos de la aplicación y respaldan una discusión de desarrollo específica del proyecto.
Discuta su solicitud
Control de calidad
CRP describe procedimientos de calidad a nivel empresarial que cubren la inspección de componentes, la evaluación del rendimiento del robot, las pruebas de carga y la calibración.
- Inspección de componentes:Los procedimientos publicados incluyen controles dimensionales e inspección del material entrante.
- Pruebas de rendimiento:CRP describe evaluaciones repetidas de precisión de posicionamiento y estabilidad de operación de carga, junto con verificaciones de ruido, sonidos anormales y compatibilidad con gabinetes eléctricos.
- Envejecimiento y calibración:Los procedimientos publicados por la empresa incluyen una prueba de envejecimiento con carga máxima de 24 horas y un proceso de calibración de 50 puntos para robots de menos de 50 kg.
Preguntas frecuentes
P: ¿Cuál es la diferencia entre las cargas útiles nominales y máximas?
R: La carga útil nominal es de 5 kg, mientras que la carga útil máxima especificada es de 10 kg. Considere la carga completa al final del brazo y las condiciones operativas previstas al seleccionar un robot para una tarea.
P: ¿Cuál es la diferencia entre el alcance de 700 mm y el rango de movimiento seguro de 770 mm?
R: La especificación técnica indica una distancia de alcance máxima de 700 mm. El diagrama de movimiento de la página del producto identifica por separado un rango de movimiento máximo seguro de 770 mm. Estas son medidas distintas y no deben usarse indistintamente al planificar una estación de trabajo.
P: ¿El recorrido del J3 es de 300 mm o 400 mm?
R: La especificación original enumera 300 mm y 400 mm, pero no identifica qué configuración corresponde a cada valor. Confirme el viaje aplicable al seleccionar el robot.
P: ¿Qué interfaces de comunicación están disponibles?
R: Las especificaciones enumeradas identifican una interfaz de circuito de 15 pines y un gabinete eléctrico G12. Los protocolos de comunicación admitidos no se especifican en la tabla técnica. Solicite la documentación de interfaz relevante cuando planifique la integración con equipos externos.
P: ¿Qué documentación de calidad está disponible?
R: CRP publica información sobre sus procedimientos de inspección y prueba a nivel empresarial. Los compradores que requieran trazabilidad pueden solicitar los registros de calidad aplicables al robot suministrado y sus requisitos de inspección.
Etiqueta: crobotp scara robot 700 mm, China crobotp scara robot 700 mm fabricantes, proveedores, fábrica